
Giải pháp thay thế định vị GPS
Cảm biến lượng tử vừa vượt qua các cuộc thử nghiệm định vị không GPS trên 3 hệ thống quân sự.
Lâu nay GPS đóng vai trò công nghệ nền tảng ít được chú ý đến, dẫn đường cho tàu thuyền, máy bay lẫn nhiều hoạt động quân sự trên khắp hành tinh. Sự phụ thuộc vào công nghệ này hiện đang đối mặt với thách thức lớn: năng lực gây nhiễu hoặc làm giả tín hiệu vệ tinh nhằm phá vỡ khả năng định vị.
Tuy nhiên mới đây đã có 3 tổ chức thử nghiệm thành công giải pháp thay thế đầy triển vọng.
Đơn vị Đổi mới quốc phòng (DIU) trực thuộc Lầu Năm Góc - cơ quan chịu trách nhiệm đưa công nghệ thương mại mới nổi vào ứng dụng quân sự - xác nhận việc thử nghiệm chương trình định vị bằng từ tính mang tên MagNav. Họ cho máy bay Embraer 170 di chuyển qua Thái Bình Dương từ khu vực Puget Sound (bang Seattle) đến miền nam Alaska rồi quay trở lại.
Sau 4 giờ 23 phút hoạt động mà không cần vệ tinh hỗ trợ, hệ thống cải thiện độ chính xác về vị trí thêm 89% so với phương pháp dẫn đường dự phòng cũ.
Theo phó giám đốc DIU Kyle Norman: “Đây là thắng lợi quan trọng đối với ưu tiên công nghệ cảm biến lượng tử của Lầu Năm Góc, cho thấy năng lực định vị dựa trên từ trường không còn là mục tiêu nghiên cứu xa vời nữa”.
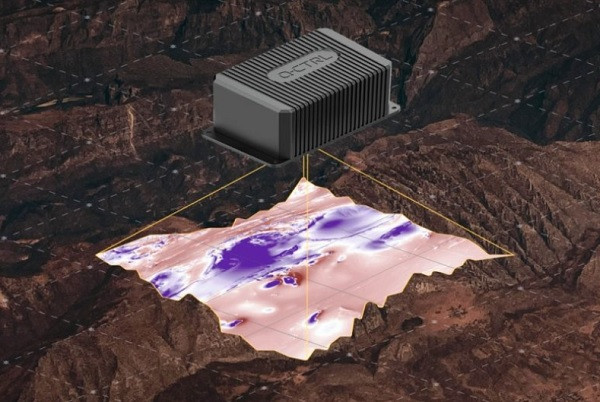
Trong một diễn biến khác, công ty điện toán lượng tử Úc Q-CTRL công bố kết quả thử nghiệm thực địa tại biển San Hô. Thiết bị đo trọng trường lượng tử của họ duy trì sai số vị trí chỉ 1 hải lí suốt quá trình thử nghiệm – vượt xa hiệu suất của hệ thống dự phòng vệ tinh truyền thống đến hơn 10 lần.
Cựu trung tướng thủy quân lục chiến Mỹ Steve Sklenka nhận xét: “Thử nghiệm mà Q-CTRL thực hiện cho thấy lộ trình khả thi để đạt khả năng định vị chính xác mà không cần phụ thuộc vào tín hiệu vệ tinh từ bên ngoài nữa”.
Nhà sáng lập Michael Biercuk khẳng định công nghệ đã sẵn sàng. Công cụ lượng tử hoàn toàn đủ sức hỗ trợ nhiệm vụ phòng thủ chủ động.
Tập đoàn quốc phòng Saab cũng thông tin về một cột mốc quan trọng đạt được cùng công ty Aquark Technologies và hải quân Anh: định thời radar (điều khiển và đồng bộ chính xác các khoảng thời gian phát xung, thu tín hiệu lẫn xử lí dữ liệu trong hệ thống radar) chẳng cần dữ liệu đầu vào từ vệ tinh.
Nhiều thiết bị radar Giraffe 1X hoạt động từ các vị trí riêng biệt duy trì 1 hình ảnh không trung duy nhất bằng cách sử dụng nhiều nguồn định thời lượng tử độc lập. Đội ngũ kĩ sư cố tình tạo ra lỗi nhằm mô phỏng điều kiện gây nhiễu, sau đó xác nhận mạng lưới đã phục hồi khi đồng bộ hóa được thiết lập lại.
Tình trạng gây nhiễu tín hiệu vệ tinh
3 thử nghiệm trên diễn ra trong bối cảnh gia tăng lo ngại về tình trạng gây nhiễu tín hiệu vệ tinh trên quy mô toàn cầu. Chỉ riêng quý 1/2026, toàn thế giới đã ghi nhận khoảng 978.000 vụ gây nhiễu với phần lớn tập trung ở Trung Đông.
Hình thức gây nhiễu phổ biến là phát tín hiệu nhiễu mạnh trên cùng tần số GPS (băng tần L1 ở mức 1575,42 MHz) hòng khiến thiết bị thu quá tải không tiếp nhận được tín hiệu yếu từ vệ tinh thật, hoặc phát ra dữ liệu trông giống hệt tín hiệu vệ tinh thật nhưng chứa thông tin sai lệch dẫn đến tính toán sai vị trí hay thời gian.
Bão Mặt trời tác động mạnh lên bầu khí quyển, làm biến động tầng điện li và tầng đối lưu cũng khiến GPS bị chậm lại/mất kết nối hoàn toàn diện rộng. Ngoài ra không loại trừ khả năng tín hiệu vệ tinh bị phản xạ bởi nhà cao tầng, núi đá trước khi tới thiết bị thu, làm sai lệch thời gian truyền và giảm độ chính xác.
Tình trạng này gây ra không ít sự cố nghiêm trọng. Tháng 5/2026, chuyên cơ chở Bộ trưởng Quốc phòng Anh John Healey từ Estonia về nước bị gây nhiễu GPS hoàn toàn suốt chuyến bay, khiến loạt thiết bị trên bảng điều khiển buồng lái bị tê liệt. Trước đó vào năm 2025, chuyên cơ chở Chủ tịch Ủy ban châu Âu Ursula von der Leyen cũng gặp sự cố nhiễu GPS tương tự khi đang hạ cánh tại Bulgaria.
Theo báo cáo từ Hiệp hội Vận tải hàng không quốc tế (IATA), số lượng sự cố nhiễu GPS trong năm 2025 tăng 193% so với năm 2023, ảnh hưởng trung bình 700 - 1.350 chuyến bay dân dụng mỗi ngày.
Đầu năm 2026, nhiễu sóng GPS quy mô lớn tại Vùng Vịnh và Eo biển Hormuz khiến hơn 1.000 tàu biển bị ảnh hưởng chỉ trong 24 giờ. Hệ thống hiển thị các con tàu này đang ở giữa… sân bay nội địa, nhà máy hạt nhân hoặc sâu trong đất liền Iran.
Thành phố Nam Kinh (Trung Quốc) từng mất/nhiễu loạn tín hiệu 6 giờ làm tê liệt hoàn toàn hệ thống gọi xe công nghệ, giao đồ ăn, thiết bị bay không người lái hoạt động nội đô.
Giải pháp cảm biến lượng tử
3 thử nghiệm của DIU, Q-CTRL, Saab chứng tỏ cảm biến lượng tử đang tiến gần hơn đến giai đoạn triển khai thực tế thay vì chỉ dừng lại ở mức ý tưởng lí thuyết.
Giáo sư kĩ thuật điện Jason Ralph (Đại học Liverpool) cho biết đến thời điểm hiện tại, đây là công nghệ thay thế thụ động duy nhất đủ sức hoạt động trên quy mô toàn cầu và hoàn toàn miễn nhiễm với mọi nỗ lực gây nhiễu hoặc giả mạo tín hiệu.
Về bản chất, cảm biến lượng tử dựa trên đo lường chính xác dị thường trọng lực địa phương của Trái Đất rồi so sánh chúng với bản đồ cơ sở.
Trái Đất không phải là khối cầu hoàn hảo đồng nhất. Do sự phân bổ không đồng đều của vật chất ngầm (quặng kim loại, núi lửa, thung lũng, mảng kiến tạo), lực hấp dẫn tại mỗi tọa độ trên hành tinh có biến đổi cực kì nhỏ gọi là dị thường trọng lực. Tập hợp các giá trị này tạo thành “dấu vân tay địa hình” duy nhất cho mỗi vị trí.
Được nạp sẵn bản đồ độ phân giải cao về mật độ trọng lực toàn cầu, cảm biến sử dụng kĩ thuật giao thoa kế nguyên tử siêu lạnh tiến hành đo gia tốc trọng trường chính xác đến từng phần tỉ.
Thuật toán so sánh liên tục dữ liệu đo được với bản đồ sẵn có. Bằng cách tìm ra điểm trên bản đồ có giá trị trùng khớp nhất, hệ thống xác định ngay lập tức tọa độ hiện tại của phương tiện mà không cần bất cứ tín hiệu sóng vô tuyến nào.
Do cảm biến hoàn toàn chỉ thu nhận lực hấp dẫn tự nhiên nên không ai có thể ngăn chặn hay lừa được hệ thống. Ngoài ra khác với định vị quán tính (INS) thông thường sử dụng con quay hồi chuyển cơ học vốn tích tụ sai số theo thời gian và quãng đường, định vị trọng trường lượng tử sử dụng Trái Đất làm tham chiếu bên ngoài không đổi, giúp triệt tiêu hiện tượng sai số.
Khó khăn lớn nhất khi triển khai cảm biến lượng tử lên phương tiện đang di chuyển làtách biệt giữa lực hấp dẫn thực tế với gia tốc cơ học do phương tiện rung lắc, rẽ hướng hoặc gặp sóng gió. Hiện tại giới nghiên cứu đang thử giải quyết bằng cách kết hợp cảm biến lượng tử với máy đo gia tốc cơ học cổ điển độ nhạy cao, hoặc dựa vào AI lọc nhiễu môi trường.