

Bóc tách quá trình robot hình người khổ luyện thành cao thủ võ lâm
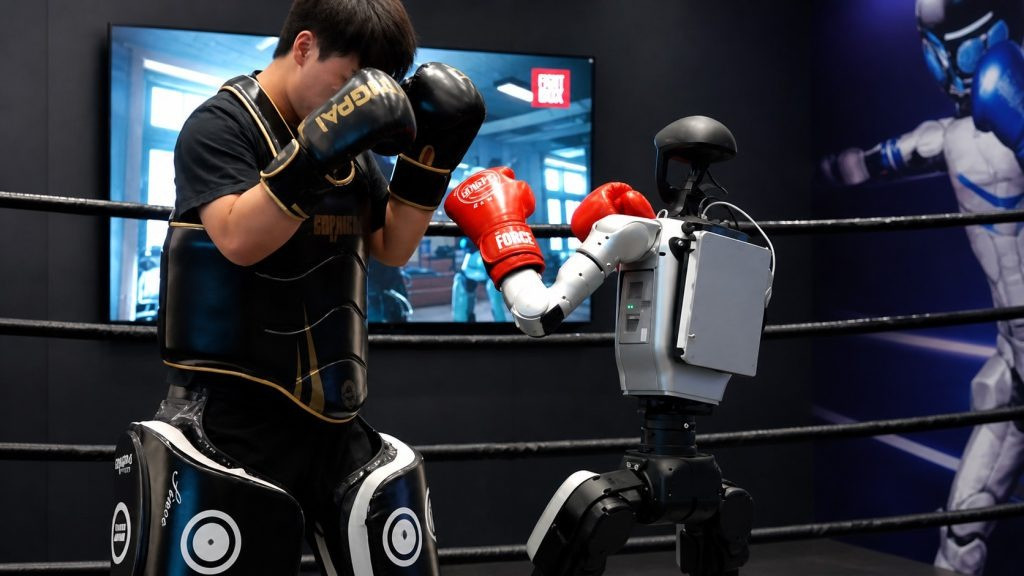
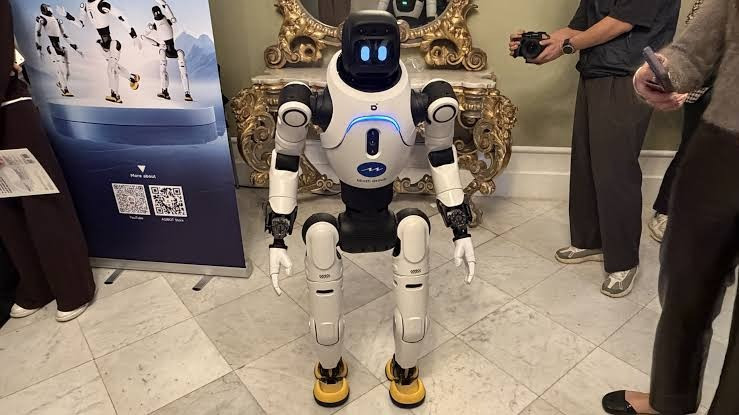
Những cú bật nhào, động tác võ thuật, khả năng giữ thăng bằng trên các điểm tựa nhỏ và những pha phối hợp gần như không có độ trễ khiến robot hình người AGIBOT A3 trông giống một cao thủ võ lâm bước ra từ phim khoa học viễn tưởng.
Nhưng phía sau màn trình diễn ấy không phải phép thuật, mà là sự kết hợp giữa cơ khí chính xác, hệ thống điều khiển toàn thân, cảm biến và trí tuệ nhân tạo, đang mở ra một hướng đi mới cho robot hình người.
Khi "võ công" của robot hình người được xây bằng cơ khí và trí tuệ nhân tạo
Trong võ thuật, tốc độ chỉ là một phần của sức mạnh. Một động tác nhanh nhưng mất thăng bằng có thể biến thành thất bại. Với robot hình người, nguyên tắc này càng rõ ràng hơn. Đó là thực hiện được một cú nhảy đã khó, nhưng kiểm soát toàn bộ cơ thể trong khoảnh khắc bay trên không rồi tiếp đất an toàn còn khó hơn rất nhiều.
Đây chính là một trong những bài toán mà đội ngũ nghiên cứu và phát triển của AGIBOT phải giải quyết khi xây dựng A3.
Điểm quan trọng nằm ở hệ thống điều khiển phối hợp toàn thân với nhiều khớp tự do. Thay vì điều khiển từng bộ phận một cách tách biệt, hệ thống phải đồng thời tính toán trạng thái của chân, tay, thân người và trọng tâm để tạo ra một chuyển động thống nhất.
Khi robot bật nhảy, bộ điều khiển phải liên tục tính toán lực tác động lên từng khớp. Khi robot chuẩn bị tiếp đất, hệ thống phải xác định vị trí bàn chân, điều chỉnh tư thế thân trên và phân bổ lực để giảm nguy cơ mất thăng bằng.
Đối với con người, phần lớn những phản ứng như vậy diễn ra gần như bản năng. Chúng ta bước lên một bậc thang mà không cần tính toán từng centimet, bởi não bộ và hệ thần kinh đã hình thành khả năng phối hợp sau hàng triệu lần vận động.
Robot thì khác. Mỗi bước chân là một bài toán vật lí cần được cảm nhận, tính toán và phản hồi. Vì thế, những màn trình diễn của A3 có ý nghĩa lớn hơn việc "robot biết võ". Chúng cho thấy robot hình người đang tiến gần hơn tới khả năng vận động trong những môi trường không còn bằng phẳng và được sắp đặt hoàn hảo như phòng thí nghiệm.
Một ví dụ đáng chú ý là khả năng di chuyển trên các điểm tựa nhỏ. Robot phải dùng hệ thống cảm nhận để nhận biết vị trí tiếp xúc, đồng thời điều chỉnh trọng tâm nhằm tránh ngã. Có thể hình dung đơn giản là sự phối hợp giữa "mắt nhìn đường" và "cơ thể giữ thăng bằng".
Nếu robot chỉ nhìn tốt nhưng không phản ứng đủ nhanh, nó vẫn sẽ ngã. Nếu cơ cấu cơ khí phản ứng nhanh nhưng không nhận biết chính xác môi trường, robot cũng khó di chuyển an toàn. Chính sự kết hợp giữa nhận thức và vận động mới tạo ra bước tiến thực sự.
Đây cũng là lí do AI trong robot hình người không nên được hiểu đơn giản là một "bộ não" có thể làm mọi thứ. AI chỉ là một phần trong hệ thống lớn hơn, phải phối hợp với cảm biến, bộ truyền động, cơ cấu cơ khí và thuật toán điều khiển để biến thông tin thành hành động.
Từ "cao thủ biểu diễn" đến người lao động không biết mệt
Nếu A3 chỉ có khả năng nhào lộn và biểu diễn võ thuật, nó vẫn chỉ là một màn trình diễn công nghệ ấn tượng. Giá trị thực sự của robot hình người nằm ở câu hỏi khác là sau khi rời khỏi sân khấu, nó có thể làm được gì? Đó mới là mục tiêu mà ngành robot hình người đang hướng tới.
Trong môi trường sản xuất và dịch vụ, có vô số công việc đòi hỏi con người phải lặp đi lặp lại một động tác trong thời gian dài, hoặc làm việc ở những nơi nóng, nguy hiểm, độc hại và khó tiếp cận. Nếu robot có thể đảm nhận một phần những nhiệm vụ đó, con người sẽ có cơ hội chuyển sang những công việc đòi hỏi tư duy, sáng tạo và khả năng ra quyết định cao hơn.
A3 còn được phát triển với khả năng phối hợp nhiều robot thông qua hệ thống LinkBoTs. Thay vì mỗi robot hoạt động như một cá thể hoàn toàn độc lập, nhiều robot có thể phối hợp theo đội hình, điều chỉnh vị trí và thực hiện các chuỗi hành động đồng bộ. Đây là bước chuyển quan trọng từ "một robot biết làm việc" sang "một đội robot biết phối hợp".
Trong thực tế, năng suất của một robot đơn lẻ có giới hạn. Nhưng nếu nhiều robot có thể cùng nhận nhiệm vụ, phân chia công việc và phối hợp chính xác, quy mô ứng dụng sẽ thay đổi đáng kể.
Một chi tiết khác cho thấy tham vọng đưa robot tới gần khả năng thao tác của con người là bàn tay OmniHand. Với tới 20 khớp tự do, khả năng đóng mở nhanh và cảm biến lực, bàn tay robot được thiết kế để thực hiện những thao tác tinh vi hơn thay vì chỉ cầm nắm các vật thể lớn.
Đây là một trong những "nút thắt" khó nhất của robot hình người. Di chuyển bằng hai chân đã khó, nhưng bắt chước sự khéo léo của bàn tay con người còn khó hơn. Con người có thể cầm một vật mỏng, điều chỉnh lực bóp, xoay cổ tay và thay đổi tư thế ngón tay gần như tức thời. Một robot muốn thực hiện những nhiệm vụ tương tự phải có cả cơ cấu cơ khí linh hoạt lẫn hệ thống cảm nhận đủ chính xác.
Các biến thể như A3 Ultra vì thế được định hướng không chỉ cho biểu diễn mà còn cho những nhiệm vụ dịch vụ, lễ tân hoặc hỗ trợ con người trong thời gian dài.
Nhìn từ bên ngoài, những màn võ thuật của A3 có thể khiến người xem liên tưởng đến một "tuyệt thế cao thủ". Nhưng giá trị lớn nhất của công nghệ này có lẽ không nằm ở việc robot có thể đá cao hay nhào lộn đẹp đến đâu.
Điều đáng chú ý là lần đầu tiên, những kỹ năng vốn thuộc về cơ thể con người như giữ thăng bằng, phối hợp tay chân, quan sát môi trường và thao tác với vật thể đang dần được chuyển thành những năng lực có thể lập trình cho máy móc. Đó là bước chuyển từ robot công nghiệp truyền thống sang một thế hệ máy móc có hình thái và cách tương tác gần với con người hơn.
Và nếu tốc độ tiến bộ hiện nay tiếp tục được duy trì, câu hỏi trong tương lai có thể không còn là "robot có thể bắt chước con người đến mức nào?", mà sẽ là "những công việc nào con người vẫn muốn tự mình làm?".