

Bí quyết để 25 robot hình người đi đều không sai một bước chân
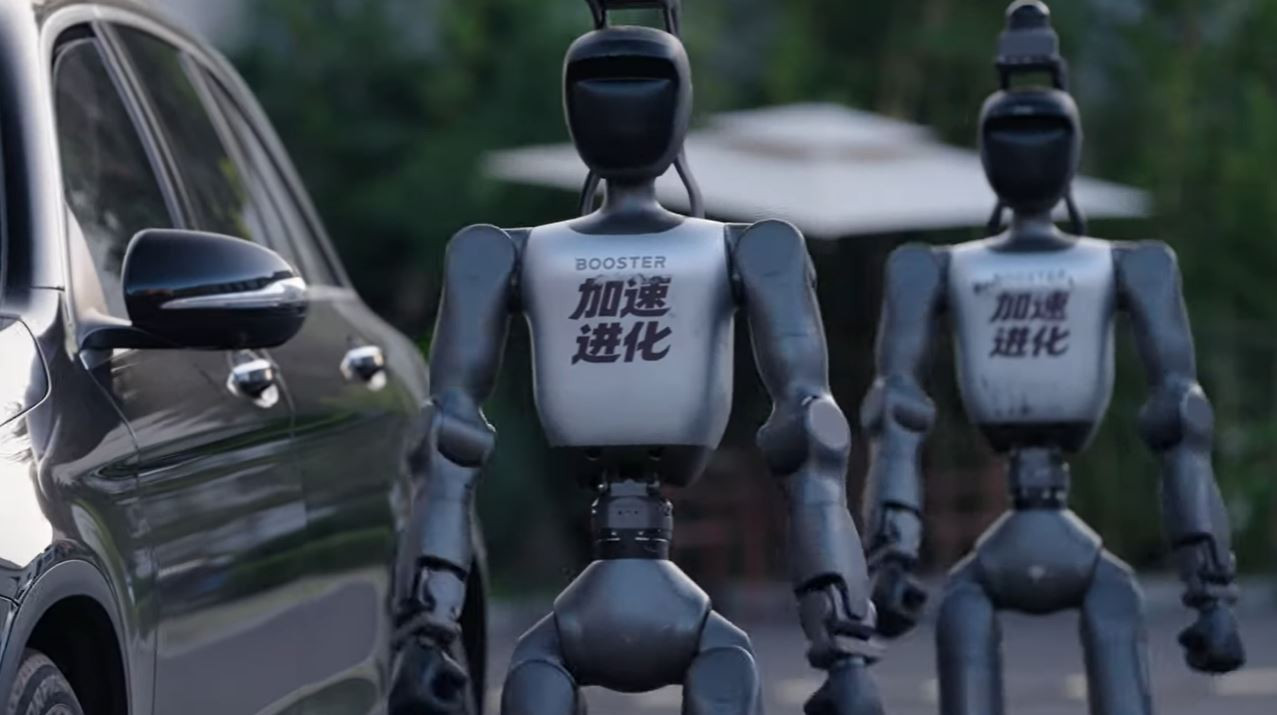
Tại lễ khai mạc Hội nghị Robot Thế giới vừa qua, màn trình diễn của 25 robot hình người Bumi của Noetix Robotics khi cùng bước đi, đổi hướng và dừng lại đồng bộ đã thu hút sự chú ý của công chúng.
Đằng sau những chuyển động tưởng như đơn giản ấy là một bài toán kĩ thuật phức tạp, nơi từng phần nghìn giây của tín hiệu, từng gói dữ liệu và từng bước chân đều phải được kiểm soát chính xác.
Từ một robot hình người biết đi đến cả đội hình chuyển động đồng bộ
Với một robot hình người, giữ thăng bằng và bước đi bằng hai chân cơ khí vốn đã là bài toán không đơn giản. Robot phải liên tục tính toán vị trí cơ thể, góc nghiêng, lực tác động lên từng chân và sự thay đổi của môi trường để tránh mất thăng bằng. Nhưng khi có tới 25 robot cùng xuất hiện, bài toán lập tức chuyển sang một cấp độ khác.
Mỗi robot không chỉ cần thực hiện chính xác chuyển động của riêng mình, mà còn phải duy trì mối quan hệ về thời gian và vị trí với 24 robot còn lại. Cả đội hình phải cùng cất bước, cùng thay đổi hướng và dừng lại gần như đồng thời. Chỉ cần một robot chậm hơn một nhịp hoặc lệch khỏi vị trí, sự sai lệch có thể nhanh chóng lan ra cả đội hình.
Con người có thể thực hiện những động tác tương tự nhờ khả năng quan sát, nghe khẩu lệnh và liên tục điều chỉnh bằng cảm giác cơ thể. Với robot, tất cả phải được chuyển thành dữ liệu và thuật toán.
Để giải quyết bài toán này, nhóm phát triển Bumi sử dụng công nghệ kết nối băng thông siêu rộng, thường gọi là UWB, kết hợp với các thuật toán điều khiển nhiều robot cùng lúc. Mỗi robot được trang bị một thiết bị nhận dạng UWB để trao đổi dữ liệu với trạm cơ sở trung tâm.
Hệ thống không được đưa thẳng từ một robot lên 25 robot. Quá trình huấn luyện được tiến hành từng bước. Các kỹ sư trước tiên kiểm tra khả năng vận hành với một robot, sau đó mở rộng lên nhóm nhỏ, tiếp tục tăng số lượng lên hơn 10 robot trước khi thử nghiệm toàn bộ đội hình.
Cách tiếp cận này cho phép nhóm phát triển từng bước phát hiện những sai lệch trong chuyển động và điều chỉnh thuật toán. Khi số lượng robot tăng lên, lượng dữ liệu trao đổi cũng tăng theo, đồng thời những sai số nhỏ bắt đầu bộc lộ rõ hơn.
Mục tiêu cuối cùng không đơn giản là khiến 25 robot hình người cùng thực hiện một mệnh lệnh. Đó là làm sao để chúng duy trì được trạng thái đồng bộ trong suốt quá trình di chuyển, ngay cả khi có những khác biệt nhỏ về vị trí, tốc độ hoặc phản ứng của từng robot.
Đây chính là điểm khiến màn trình diễn của Bumi trở thành một bài toán điển hình về điều khiển bầy đàn. Thay vì điều khiển từng robot một cách độc lập, hệ thống phải tạo ra sự phối hợp giữa nhiều thiết bị cùng hoạt động trong một không gian.
Cuộc chiến với độ trễ và nhiễu sóng
Một hệ thống có thể hoạt động ổn định trong phòng thí nghiệm chưa chắc đã vận hành hoàn hảo trong một khán phòng đông người. Trong môi trường thử nghiệm, các kỹ sư có thể kiểm soát tương đối tốt điều kiện mạng và hạn chế những nguồn gây nhiễu. Nhưng tại lễ khai mạc Hội nghị Robot Thế giới, tình hình hoàn toàn khác.
Hàng nghìn khán giả, thiết bị điện tử và các hệ thống truyền thông cùng hoạt động có thể tạo ra môi trường tín hiệu phức tạp. Những người đứng giữa robot và trạm UWB cũng có thể ảnh hưởng đến đường truyền. Khi khoảng cách giữa các robot tăng lên, nguy cơ tín hiệu yếu, độ trễ hoặc mất gói dữ liệu cũng tăng theo.
Đối với một hệ thống có 25 robot đang phải bước cùng nhịp, những sai lệch tưởng như rất nhỏ cũng có thể trở thành vấn đề lớn. Nếu một robot nhận được lệnh muộn hơn các robot khác, nó có thể bắt đầu bước chậm hơn. Nếu tốc độ di chuyển không được hiệu chỉnh, khoảng cách giữa các robot sẽ thay đổi. Khi đó, một đội hình vốn đồng đều có thể nhanh chóng trở nên mất trật tự.
Để giảm nguy cơ này, nhóm phát triển đã tối ưu cả phần cứng lẫn phần mềm của Bumi. Độ trễ truyền thông được giảm xuống, độ ổn định của kết nối UWB được cải thiện, trong khi một nền tảng giám sát trung tâm được thiết lập để theo dõi trạng thái của từng robot theo thời gian thực.
Hệ thống không chỉ truyền lệnh xuống robot mà còn liên tục thu thập thông tin phản hồi. Khi phát hiện một robot có dấu hiệu lệch nhịp hoặc tốc độ khác biệt so với đội hình, hệ thống có thể đưa ra phản hồi để robot điều chỉnh. Đây là điểm quan trọng của một hệ thống điều khiển nhiều robot, chúng ta không thể chỉ ra lệnh, mà phải liên tục quan sát và hiệu chỉnh.
Sau hàng trăm lần thử nghiệm, điều chỉnh và xác minh, 25 robot Bumi cuối cùng đã hoàn thành màn trình diễn. Mỗi robot sở hữu 21 bậc tự do, cho phép cơ thể thực hiện nhiều chuyển động phức tạp và tạo ra dáng đi gần với con người hơn.
Nhìn từ khán đài, đó có thể chỉ là vài chục robot cùng bước đi nhịp nhàng. Nhưng phía sau màn trình diễn là sự phối hợp giữa công nghệ định vị, truyền thông không dây, thuật toán điều khiển, trí tuệ nhân tạo và hệ thống giám sát thời gian thực.
Điều đáng chú ý là bài toán này không chỉ có ý nghĩa đối với một tiết mục trình diễn. Khi số lượng robot trong cùng một hệ thống tăng lên, khả năng phối hợp giữa chúng sẽ trở thành yếu tố quan trọng trong nhiều ứng dụng thực tế, từ nhà máy, kho vận đến cứu hộ và các môi trường mà con người khó tiếp cận.
Nếu một robot biết đi là bài toán về khả năng vận động, thì 25 robot cùng bước đi mở ra một câu hỏi lớn hơn là làm thế nào để nhiều cỗ máy có thể cùng nhận thức, cùng hành động và cùng thích nghi như một tập thể thống nhất?
Màn trình diễn của Bumi cho thấy lời giải đang được xây dựng từng bước, từ những tín hiệu vô hình truyền giữa các robot cho tới từng bước chân nhìn thấy trên sân khấu.